交通渋滞、道路の損傷、危険な運転行動、事故検出の遅れは、都市や高速道路運営者にとって依然として根深い課題です。交通ネットワークが拡大するにつれ、交通管理チームは、危険な場所に人員を配置することなく、道路状況を監視し、潜在的な危険を特定し、信頼できる情報を収集するためのより良い方法を必要としています。
従来の交通カメラと固定センサーは依然として不可欠ですが、道路のすべてのセグメントの完全な画像を提供することはできません。問題によっては、特に工事現場、道路沿いのインフラ、事故現場、アクセスが困難な場所の周囲で、移動検査が必要になる場合があります。
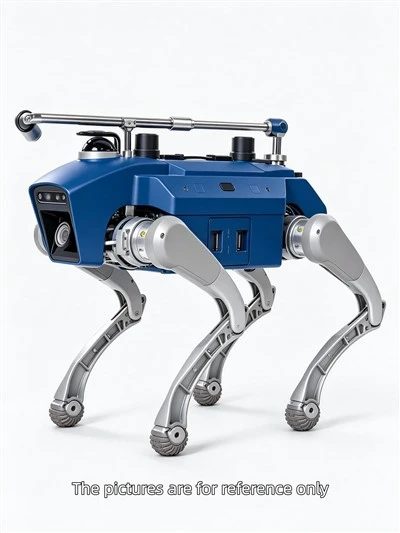
そこで注目を集めているのがロボット犬だ。適切なカメラ、ナビゲーション システム、およびオプションの検査センサーを装備した四足ロボットは、モバイル交通監視と道路インフラ検査をサポートできます。
交通当局、スマート シティ インテグレーター、道路保守請負業者にとって、潜在的な価値は、現場の可視性を向上させ、データをより一貫して収集し、担当者がより適切な情報に基づいた意思決定を行えるように支援することにあります。
従来のトラフィック監視方法に限界がある理由
ほとんどの交通管理システムは、固定カメラ、レーダー、誘導ループ検出器、その他の路側機器に依存しています。これらのテクノロジーは、車両の流れの監視、速度の測定、特定の交通イベントの検出に効果的です。ただし、その範囲は設置場所とセンサーの機能によって決まります。
いくつかの課題が残っています。
固定監視ポイントを超える範囲は限定的
カメラは指定された視野のみを観察できます。道路脇の障害物、複雑な交差点、トンネル、仮設工事のレイアウトなどにより死角が生じる場合があります。追加のインフラストラクチャをあらゆる場所に設置すると、導入コストやメンテナンスコストも増加する可能性があります。
路上検査時のリスク
事故が発生したり、道路設備の点検が必要になった場合、職員は走行中の車両の近くで作業しなければならない場合があります。夜間の作業、悪天候、高速交通により、これらの作業はより危険になります。
現場での情報収集が遅い
交通管制センターは、状況を理解するのに十分な視覚情報を持たずに警報を受信する場合があります。調査のために人員を派遣すると、車線の閉鎖、保守、交通の迂回に関する決定が遅れる可能性があります。
ロボット犬によってこれらの問題が完全に解消されるわけではありませんが、特定の状況に応じて移動式検査のオプションを提供できます。
ロボット犬が交通監視をどのようにサポートするか
最新のロボット犬は、従来の車輪付きロボットでは困難な環境を移動できるように設計された 4 本足の移動プラットフォームです。構成に応じて、視覚カメラ、熱画像装置、LiDAR センサー、またはその他の互換性のあるペイロードを搭載できます。
交通管理プロジェクトの場合、最も関連性の高いアプリケーションには次のようなものがあります。
1. 移動式道路および交差点の検査
四足ロボットは、指定された沿道エリア、歩行者インフラ、複雑な交差点の選択されたセクションを検査するために使用できます。視覚センサーは、損傷した表面、移動したバリア、破片、またはその他の目に見える異常の画像をキャプチャできます。
たとえば、道路保守作業の後、ロボットは計画されたルートをたどり、保守チームによるレビューのために画像を収集できます。これにより、時折の手動チェックのみに依存するよりも再現性の高い検査プロセスが実現します。
適切な AI ビジョン ソフトウェアが統合されている場合、自動欠陥認識も可能になる可能性があります。検出パフォーマンスは、地域の照明、天候、道路状況の下で検証する必要があります。
2. 交通事故の評価
衝突や路側設備の故障の後、対応者は多くの場合、どのように対処するかを決定する前に、現場の状況を迅速に理解する必要があります。
アクセスが安全で許可されている場合、ロボット犬は指定された位置から遠隔視覚観察を行うことができます。オペレーターはカメラのフィードを使用して、瓦礫、損傷した障壁、近くのインフラストラクチャー、または周囲の現場を検査できます。
これにより、担当者が不確実な領域に即座にアプローチする必要性を軽減しながら、事前評価をサポートできます。ロボットは緊急対応者の代わりをしたり、通行中の車線に入る自動的な権限を提供したりするものではありません。
3. 道路工事区域のモニタリング
道路工事中は、一時的な交通整理が毎日変更される場合があります。柵が移動したり、標識が妨げられたり、車両や歩行者の移動に影響を与えるエリアに機器が放置されたりする可能性があります。
ロボット犬は、請負業者がアクセス可能な建設エリアを定期的に検査するのを支援できます。キャプチャされた画像と検査記録は、監督者が目に見える問題を特定し、現場の状況を文書化するのに役立ちます。
大規模なインフラストラクチャ プロジェクトの場合、反復可能なモバイル データ収集により、進捗レポートや安全性監査もサポートできます。
4. 夜間・低視界点検
交通量が少ない方が修理のスケジュールを立てやすいため、高速道路のメンテナンスでは夜勤が一般的です。ただし、夜間に交通量の多い道路の脇で作業すると、さらなる安全上の課題が生じます。
適切な低照度センサーまたは熱画像センサーを備えたロボット犬は、選択されたシナリオでの遠隔観察を支援できます。サーマル イメージングは、あらゆる種類の交通検知センサーの代替品ではありませんが、特定の機器の熱関連の異常を特定するのにも役立ちます。
実際の性能は、設置される積載量、周囲条件、ロボットの動作仕様によって異なります。
交通の流れを超えて: 道路インフラの監視
交通監視には車両を数えるだけではありません。道路管理者は、交通ネットワークの機能を維持する物理的なインフラストラクチャも維持する必要があります。
四足ロボットは以下の検査をサポートできます。
高速道路の遮断機と路側設備
歩道とアクセスルート
トンネル入口とサービスエリア
ブリッジおよびその他のインフラストラクチャ アクセス ポイント
道路建設および維持管理区域
交通信号キャビネットと一部のユーティリティエリア
特定の凹凸のある表面や段差を横断する機能は、車輪付きプラットフォームのアクセスが制限されている場合に役立ちます。ただし、四足ロボットがすべての道路検査タスクに自動的に最適な選択となるわけではありません。平坦で構造化されたルートでは、固定カメラ、車輪付きロボット、または専用の舗装検査車両の方が費用効率が高い場合があります。
最も強力なアプリケーションは、モビリティ、遠隔監視、およびアクセスの柔軟性によって特定の運用上の問題を解決するアプリケーションです。
ロボット犬とスマート輸送システムの統合
ロボット犬の価値は、その検査データを既存の輸送ワークフローに組み込むことができたときに高まります。
導入では、ロボットのビデオおよび位置情報を、交通管理プラットフォーム、メンテナンス チケット発券システム、または地理情報システム (GIS) と組み合わせることができます。適切なソフトウェア統合により、検査記録を特定の道路位置に関連付けて、担当チームがレビューすることができます。
AI 分析は、目に見える欠陥や異常な状態にフラグを立てるのに役立つ可能性があり、人間のオペレーターは行動を起こす前に結果を確認します。
運輸当局やシステムインテグレータにとって、重要な評価基準には、データの互換性、通信の信頼性、サイバーセキュリティ、動作耐久性、センサーの性能、検査記録の管理能力などが含まれます。
公共エリアでカメラを操作する場合は、プライバシーも考慮する必要があります。データの収集、保存、アクセスは、適用される規制とプロジェクト ポリシーに従う必要があります。
交通監視用のロボット犬の選択
購入者は、外観や見出しの仕様に基づいてロボットを選択するのではなく、運用タスクから始める必要があります。
主な質問は次のとおりです。
モビリティ:ロボットは実際の地形、斜面、段差、表面の状態に対応できますか?
センサーの互換性:必要なカメラや検査ペイロードを搭載できますか?
ナビゲーション:必要なレベルのリモート制御または自律的なルート実行をサポートしていますか?
環境保護:プラットフォームは、予想される雨、ほこり、温度、屋外での暴露に適していますか?
データ統合:検査結果を既存のシステムに引き継ぐことはできますか?
運用サポート:トレーニング、メンテナンス、ソフトウェア更新、スペアパーツは利用可能ですか?
複数の検査要件があるプロジェクトの場合、モジュール式四足ロボット プラットフォームが柔軟性を提供する可能性があります。 Astral Route は、産業検査および関連アプリケーション向けのさまざまなロボット犬ソリューションを提供します。
購入者は、利用可能なプラットフォームを次の場所で調べることができます。アストラルルートのロボット犬ページ特定のトラフィック監視要件に従って適合性を評価します。
よくある質問
ロボット犬は交通量を自動的に監視できるでしょうか?
モバイル ビデオ収集、ルートベースの検査、互換性のある AI 分析を通じて、選択されたトラフィック監視タスクをサポートできます。完全に自律的な動作は、プラットフォーム、ソフトウェア、環境、および安全手順に依存します。
ロボット犬は交通監視カメラの代わりになるでしょうか?
いいえ、固定交通カメラと専用交通センサーは、車両を継続的に監視するために依然として不可欠です。ロボット犬は、補完的な移動検査ツールとして捉えるのが適切です。
ロボット犬は夜間に道路を検査できますか?
適切な低照度カメラまたは温度センサーを備えたプラットフォームは、夜間の観察をサポートできます。パフォーマンスはセンサーの構成と環境条件によって異なります。
四足歩行ロボットは高速道路の点検に適しているか?
これらは、選択された道路脇の検査、工事区域、およびアクセス可能なインフラストラクチャ領域に適している可能性があります。アクティブな車線と高速高速道路環境では、厳密な安全計画と適切な運用制御が必要です。
交通監視にロボット犬を検討すべきなのは誰でしょうか?
潜在的な買い手としては、交通当局、スマートシティ ソリューション プロバイダー、高速道路保守請負業者、インフラ検査会社、モバイル データ収集機能を求めるシステム インテグレーターなどが挙げられます。
結論
交通監視は、より接続されたデータ主導型の運用に移行していますが、固定センサーだけでは現場検査のすべての課題に対処することはできません。ロボット犬は、選択された交通管理ワークフローにモバイルセンシングと遠隔監視を導入することで、別のオプションを提供します。
交通事業者にとって実際的な機会は、確立された交通監視インフラストラクチャを置き換えることではありません。それは、四足ロボットを使用して、その機動性により路傍の検査、工事区域の評価、インフラの観察、事故の事前評価を改善することです。
適切なセンサー構成、ソフトウェア統合、および操作手順を使用すれば、ロボット犬は、より広範なスマート交通およびインフラ管理プロジェクトの有用な一部となることができます。