デジタル ツイン テクノロジーは、産業企業が資産の可視性、メンテナンス計画、運用上の意思決定を改善するのに役立ちます。しかし、多くの施設は依然として基本的な問題に直面しています。デジタル モデルは、現場で起こっていることを必ずしも反映しているわけではありません。機器の状態は変化し、検査記録は古くなり、手動によるデータ収集は複雑な産業運営に追いつくのに苦労しています。
ここでロボット検査システムが違いを生むことができます。デジタルツインとモバイル検査ロボットを組み合わせることで、企業は実世界のデータをより頻繁に収集し、それを使用して機器やインフラストラクチャの状態についての理解を深めることができます。
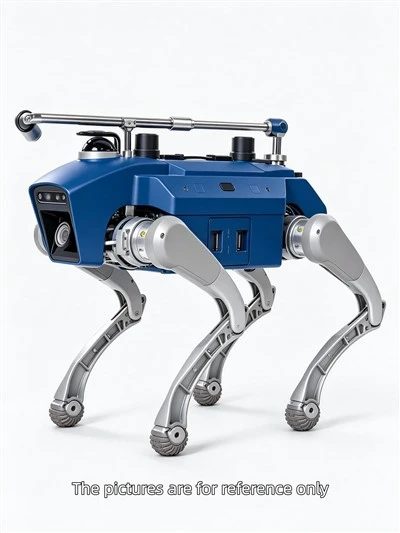
自動化を検討している産業オペレータにとって、四足ロボットは、階段、平坦でない表面、および到達しにくい検査ポイントのある環境で特に利点をもたらします。 Astral Route は、産業用および商業用アプリケーション向けのさまざまなロボット犬ソリューションを提供し、モバイル検査とインテリジェントな監視に対する需要の高まりをサポートしています。
工業検査におけるデジタルツインとは何ですか?
デジタル ツインは、物理的な資産、施設、またはプロセスのデジタル表現です。アプリケーションに応じて、3D モデル、機器の仕様、センサーの読み取り値、メンテナンス記録、運用データが含まれる場合があります。
静的な CAD 図面とは異なり、接続されたデジタル ツインは、新しい情報が利用可能になると更新できます。
たとえば、産業プラントのデジタル ツインは、パイプライン、ポンプ、バルブ、電気キャビネット、その他の重要な資産を表す場合があります。
メンテナンス チームはこのモデルを使用して、機器の位置を理解し、過去の状態を確認し、検査活動を計画できます。
課題は、デジタル表現を実際の施設と常に一致させることです。検査データがたまにしか収集されない場合、モデルは最近の変更や開発中の機器の問題を反映できない可能性があります。
ロボット検査システムは、物理環境から視覚データ、空間データ、センサー データを直接収集することで、このギャップに対処するのに役立ちます。
従来の検査方法がデジタルツインのパフォーマンスを制限する可能性がある理由
デジタル ツイン プロジェクトでは、モデリング ソフトウェア、データ インフラストラクチャ、システム統合に多額の投資が必要になることがよくあります。ただし、結果の品質は、システムに入力される情報に大きく依存します。
いくつかの実際的な課題により、デジタル ツインの価値が低下する可能性があります。
まれなデータ収集
手作業による検査は、特に大規模な工場、発電所、製油所、工業団地においては時間がかかります。機器は固定スケジュールに従って検査されるため、検査間の視界が制限される場合があります。
一貫性のない検査記録
技術者が異なれば、観察結果は異なる形式で記録される場合があります。写真の欠落、一貫性のない測定、不完全なメンテナンス記録により、長期にわたる資産の状態を比較することが困難になる可能性があります。
手の届きにくい機器
パイプライン、高架プラットフォーム、狭い通路、複雑な機械が設置されているエリアは、検査が困難な場合があります。作業者には追加のアクセス装置や特別な安全対策が必要になる場合があります。
遅延した障害検出
機器の異常の発見が遅れると、メンテナンスチームは予期せぬシャットダウン、高額な修理、または生産の遅延に直面する可能性があります。
デジタルツインだけではこれらの問題を解決できません。物理環境からの信頼できる情報が必要であり、ロボット検査はその接続を改善する 1 つの方法です。
四足ロボットがデジタルツインシステムをサポートする仕組み
一般にロボット犬として知られる四足ロボットは、適切なカメラと検査センサーを搭載しながら産業環境内を移動できます。その機動性により、従来の車輪付きロボットでは階段や不整地を簡単に移動できない施設でも役立ちます。
適切なデータ プラットフォームと統合すると、ロボット犬はいくつかのデジタル ツイン ワークフローをサポートできます。
1. 自動外観検査
産業用カメラを装備したロボット犬は、計画されたルートに沿って機器、パイプライン、バルブ、その他の資産の画像をキャプチャできます。
これらの画像は、検査チームが腐食、漏れインジケータ、損傷したコンポーネント、異常な機器状態などの目に見える変化を特定するのに役立ちます。画像解析ソフトウェアは、新しい観察結果と以前の記録を比較します。
システムが適切な資産の識別とデータ統合をサポートしている場合、収集されたデータはデジタルツイン内の特定の資産にリンクできます。
2. 3D マッピングと空間データ収集
LiDAR と深度カメラは、四足ロボットが周囲の地図を作成し、施設内の位置を特定するのに役立ちます。
センサー構成とソフトウェアに応じて、結果として得られる空間データは、3D 再構築、施設マッピング、既存のデジタル モデルとの比較をサポートできます。
これは、産業用レイアウトが変更された場合、またはメンテナンス チームが機器の場所やアクセス ルートに関する最新情報が必要な場合に役立ちます。
3. 熱および環境のモニタリング
一部のロボット検査プラットフォームには、サーマル カメラ、ガス検知器、またはその他のアプリケーション固有のセンサーを搭載できます。
熱画像は、電気機器、モーター、その他の資産の異常な熱パターンを特定するのに役立ちます。互換性のあるガスセンサーは漏れ調査をサポートでき、放射線検出器は適切な放射線調査用途に使用できます。
これらの測定値は、デジタル ツイン ダッシュボードとメンテナンス ワークフローに追加のコンテキストを提供できます。実際の機能は、選択したロボット、センサーのペイロード、ソフトウェア、および動作条件によって異なります。
4. より頻繁な検査更新
ロボットは事前に定義された検査ルートを繰り返すことができるため、企業は長期間にわたって同等の観察結果を収集できます。
検査スケジュールを資産管理ソフトウェアと統合すると、結果として得られるデータは保守計画をサポートし、チームがフォローアップ検査の優先順位を付けるのに役立ちます。
目的は、単に大量のデータを作成することではありません。これは、検査情報の一貫性を高め、アクセスしやすく、運用上の意思決定に役立つようにするためです。
デジタルツインとロボット犬の産業応用
石油およびガス施設
製油所、処理工場、パイプライン施設には、定期的な監視を必要とする広範な機器ネットワークが含まれています。ロボット犬は、アクセス可能な検査ポイントから視覚データと熱データを収集するのに役立ち、担当者がすべての日常的な観察を手動で実行する必要性を軽減します。
発電所と公益事業
発電施設および変電所は、ロボット検査を使用して機器の状態を監視し、再現可能な観察を収集できます。デジタル ツインまたは資産管理プラットフォームに接続すると、この情報はメンテナンスの優先順位付けをサポートできます。
製造工場
メーカーはロボット検査システムを使用して、機器の画像をキャプチャし、選択した生産エリアを監視し、施設の状態の変化を文書化できます。これにより、メンテナンスの可視性が向上し、スマートファクトリーへの取り組みをサポートできます。
核および危険環境
適切な放射線センサーまたは環境センサーを備えたロボット プラットフォームは、オペレーターをより安全な距離に保ちながら、選択した危険エリアを検査するのに役立ちます。配備では、放射線耐性、センサーの適合性、アクセス制限、サイト固有の安全手順を考慮する必要があります。
投資前に買い手が考慮すべきこと
デジタル ツインとロボット検査プロジェクトには、ロボットを購入するだけでは不十分です。
まず、運用上の問題を定義します。優先事項が熱検査、視覚的文書化、空間マッピング、セキュリティパトロール、または環境モニタリングのどれであるかを決定します。
次に、センサーの互換性を確認します。ロボットは必要なペイロードをサポートする必要があり、センサー データは意図されたソフトウェア環境内で使用できる必要があります。
3 番目に、統合要件を評価します。購入者は、システムがデータ エクスポート、API、資産識別、既存のメンテナンス ソフトウェア、および関連するデジタル ツイン プラットフォームをサポートしているかどうかを尋ねる必要があります。
最後に、総所有コストを計算します。ハードウェア、ペイロード、ソフトウェア、統合、オペレーターのトレーニング、メンテナンス、充電インフラストラクチャはすべて、ビジネスケースに影響を与える可能性があります。
多くの場合、焦点を絞ったパイロット プロジェクトが賢明な出発点となります。定義された検査ルートを選択し、測定可能なパフォーマンス基準を確立し、展開を拡張する前に結果を既存のワークフローと比較します。
カスタマイズされたソリューションをここでご覧くださいhttps://www.astralroutetech.com/robotic-dog/
よくある質問
デジタルツインとロボット検査システムの間にはどのような関係があるのでしょうか?
デジタル ツインは物理的な資産または施設を表し、ロボット検査システムはその表現の更新または検証に役立つ現実世界のデータを収集します。統合は、互換性のあるセンサー、ソフトウェア、データ ワークフローに依存します。
ロボット犬はデジタルツインを自動的に更新できますか?
可能性としては、そうです。適切なセンサー、位置特定、データ処理ソフトウェア、およびシステム統合を使用すると、ロボット犬は自動更新用のデータを収集できます。ただし、ロボットがパトロールを実行するだけでは、すべてのデジタル ツインが自動的に更新されるわけではありません。
デジタルツインの検査にはどのセンサーが役立ちますか?
一般的なオプションには、ビジュアル カメラ、LiDAR、深度カメラ、熱画像が含まれます。ガス検知器、放射線センサー、その他の特殊な機器は、特定の産業用途に適している場合があります。
四足歩行ロボットは既存の産業施設に適していますか?
階段、でこぼこした地形、複雑なレイアウトが車輪付きロボットにとって課題となる場所に適しています。購入者は、アクセス寸法、床の状態、積載要件、バッテリーの稼働時間、および動作の安全性を評価する必要があります。
企業はロボット検査プロジェクトをどのように始めるべきでしょうか?
選択した機器の熱検査や固定ルートに沿った繰り返しの目視検査など、明確に定義された 1 つの使用例から始めます。スケールアップする前に、データの品質、再現性、統合作業、および予想される運用上の利点をテストします。
結論
デジタル ツイン テクノロジーは業界の可視性を向上させることができますが、その有用性は実世界のデータの品質と適時性に依存します。手動検査だけでは、大規模で複雑な施設全体に一貫した更新を頻繁に提供するのは難しい場合があります。
ロボット検査システムは、このつながりを強化する実用的な方法を提供します。モバイル データ収集と視覚、空間、熱、または環境センシングを組み合わせることで、適切に構成された四足ロボットは、産業チームがより適切な資産記録を維持し、より多くの情報に基づいたメンテナンスの意思決定を行うのに役立ちます。
デジタル ツインを検討している企業にとって、最も効果的なアプローチは、明確な検査課題から始めて、環境、センサー要件、統合戦略に適合するロボット プラットフォームを選択することです。
Astral Route のロボット犬ソリューションを探索して、産業検査、自律パトロール、および関連アプリケーション向けの四足ロボット オプションについて詳しく学びましょう。