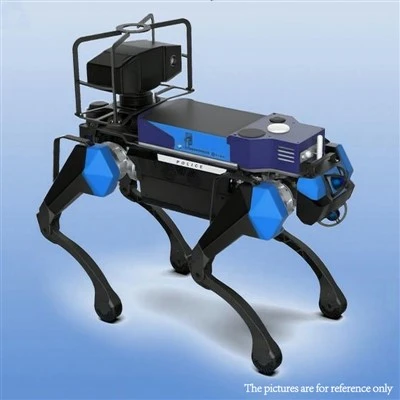
ちょっと、そこ!ロボット犬のサプライヤーとして、私はこれらの驚くべき生き物の視覚システムがどのように機能するのか、核心に迫ることにとても興奮しています。それは、この機械仕掛けの子犬が周囲の世界を「見る」仕組みを理解するために、タマネギの層を剥がすようなものです。
ロボット犬の視覚システムの基礎
まず最初に、ロボット犬の視覚システムは、人間の視覚のいくつかの側面を模倣する複雑なセットアップですが、多くのハイテクな工夫が施されています。このシステムの核心は、環境から視覚情報を収集し、それを処理し、そのデータを使用して意思決定を行うことです。
ロボット犬の視覚システムの主なコンポーネントには、通常、カメラ、センサー、強力なオンボード コンピューターが含まれます。カメラはロボット犬の目です。彼らは周囲の画像やビデオをキャプチャします。これらのカメラには、スマートフォンにあるようなカラー画像をキャプチャする RGB カメラなど、さまざまなタイプがあります。非常に重要な深度カメラもあります。深度カメラは、構造化光や飛行時間などの技術を使用して、ロボット犬とその視野内の物体との間の距離を測定します。これにより、犬は世界を 3D で理解できるようになり、ナビゲーションや障害物の回避などのタスクに不可欠です。


カメラが情報を捕捉する仕組み
これらのカメラがどのように魔法を発揮するかについてもう少し詳しく説明しましょう。 RGB カメラには、光に敏感な小さなピクセルが数百万個あります。光がカメラのレンズに入射すると、これらのピクセルに当たり、各ピクセルが赤、緑、青の光の強度を記録します。これら 3 つの原色の組み合わせにより、カメラはフルカラー画像を作成できます。次に、カメラはこの生の画像データを車載コンピュータに送信します。
一方、深度カメラは少し異なる方法で動作します。構造化光深度カメラの場合、光のパターンをシーンに投影します。この光のパターンが物体に当たると、それらの物体の形状と距離に基づいて歪みが生じます。次に、カメラはこの歪みを検出し、それを使用してシーン内の各点までの距離を計算します。飛行時間型深度カメラは、光パルスを送信し、光が物体から反射するまでの時間を測定することによって機能します。時間が長いほど、物体は遠くなります。
センサーの統合
ロボット犬の視覚システムで重労働を担っているのはカメラだけではありません。カメラと連携して環境のより完全な画像を提供する他のセンサーもあります。たとえば、慣性測定ユニット (IMU) がよく使用されます。これらのセンサーは、ロボット犬の方向、加速度、回転を測定できます。この情報をカメラからの視覚データと組み合わせることで、犬は空間内での自分の位置や周囲との相対的な動きをよりよく理解できるようになります。
もう 1 つの重要なタイプのセンサーは、LiDAR (光検出および測距) です。 LiDAR センサーはレーザー光線を放射し、その光が物体に当たってから戻ってくるまでの時間を測定します。環境の詳細な 3D マップを作成します。これは、特に広いオープン スペースでのナビゲーションに非常に役立ちます。 LiDAR センサーからのデータをカメラ データと融合して、ロボット犬の視覚システムの精度を向上させることができます。
画像およびデータ処理
このすべての視覚データとセンサー データが収集されたら、車載コンピューターが動作を開始します。コンピューターは、この大量のデータを理解するためにリアルタイムで処理する必要があります。まず、生のカメラとセンサーのデータを前処理して、レンズの歪みやノイズなどを補正します。これにより、データがより正確になり、作業が容易になります。
次に、コンピューターはアルゴリズムと機械学習技術を使用して、処理されたデータを分析します。たとえば、物体検出アルゴリズムは、人、障害物、特定のランドマークなど、カメラ画像内のさまざまな種類の物体を識別できます。これらのアルゴリズムは、ラベル付き画像の大規模なデータセットでトレーニングされているため、パターンを認識し、その特徴に基づいてオブジェクトを分類できます。
コンピューターは、マッピング アルゴリズムを使用して、視覚データとセンサー データに基づいて環境の地図を作成することもできます。この地図はロボット犬がナビゲーション目的で使用できます。たとえば、犬が新しいエリアを探索する任務を与えられた場合、犬はこの地図を使用して進路を計画し、物にぶつからないようにすることができます。
ロボット犬視覚システムの応用
ロボット犬の視覚システムは、さまざまなアプリケーションの可能性の世界を開きます。取ってください雪崩および山岳救助用の自律型ロボット犬例えば。雪崩のような災害が発生した場合、犬の視覚システムを利用して生存者を捜索できます。カメラとセンサーは、雪の下に埋もれた物の体温、動き、形状を検出できます。 3D マッピング機能により、犬は起伏の多い地形を移動し、潜在的な生存者に到達するための最適な経路を見つけることができます。
のAI検査ロボットまた、視覚システムに大きく依存しています。産業環境では、ロボット犬が機器に損傷や摩耗の兆候がないか検査できます。カメラは機械の高解像度画像を撮影でき、物体検出アルゴリズムは故障している部品やメンテナンスが必要な部品を特定します。
セキュリティに関して言えば、AI - 動力を備えた自律型警備ロボット犬まさにゲームチェンジャーです。そのビジョン システムは、不正アクセスがないかエリアを監視し、不審な活動を検出し、顔を認識することもできます。さまざまな照明条件下でも視認し、物体を正確に識別できるため、場所を安全に保つための強力なツールになります。
物流業界では、物流および資材輸送用のロボット犬はビジョン システムを使用して倉庫内を移動し、商品を輸送します。保管場所を特定し、他のロボットや人間の作業者との衝突を回避し、物品を正確に拾い上げたり配置したりできます。
そして発電所の検査では、発電所の検査作業用ロボット犬ビジョン システムを使用して、電気機器、パイプ、その他のコンポーネントを検査できます。高解像度カメラは過熱や腐食の兆候を検出し、潜在的な災害の防止に役立ちます。
ロボット犬視覚システムの未来
ロボット犬用視覚システムの未来は非常に明るいです。テクノロジーが進歩し続けるにつれて、さらに高度なカメラやセンサーが登場することが予想されます。たとえば、解像度が高いカメラはさらに鮮明な画像を提供し、センサーの精度が高いと犬の周囲環境の理解が向上します。
機械学習アルゴリズムもさらに高度になるでしょう。新しい状況をより早く学習して適応できるようになり、ロボット犬はより賢く、より有能になります。また、拡張現実や仮想現実などのより高度なテクノロジーがビジョン システムに統合される可能性もあり、これにより新しいアプリケーションやユースケースが開かれる可能性があります。
ロボット犬のニーズに合わせて当社にお問い合わせください
救助、検査、警備、物流、発電所作業など、特定の用途に合わせてこれらの素晴らしいロボット犬を手に入れることに興味があるなら、私たちはあなたのためにここにいます。当社のロボット犬には、お客様のニーズを満たし、期待を超える最先端の視覚システムが装備されています。当社のロボット犬が貴社の業務にどのように適合するかについての会話を開始するには、当社にお問い合わせください。
参考文献
- 「ロボティクス: ビジョンとナビゲーション」シュプリンガー著
- 「コンピュータービジョンのための機械学習」MIT Press
- ロボット犬技術とその応用に関する業界レポート